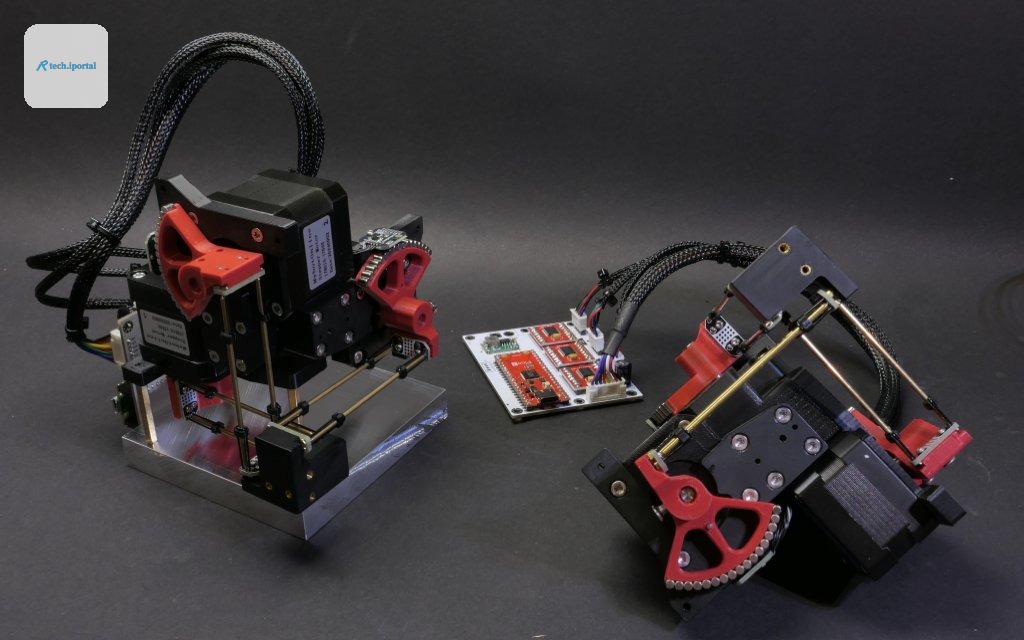
Open MicroManipulator — bu sub-micrometer aniqlikdagi, past xarajatli, oson quriladigan motorli XYZ harakatni boshqarish platformasi. U optik moslashuv, elektron komponentlarni tekshirish va mikroskopiya uchun mo'ljallangan.
Platformaning Afzalliklari
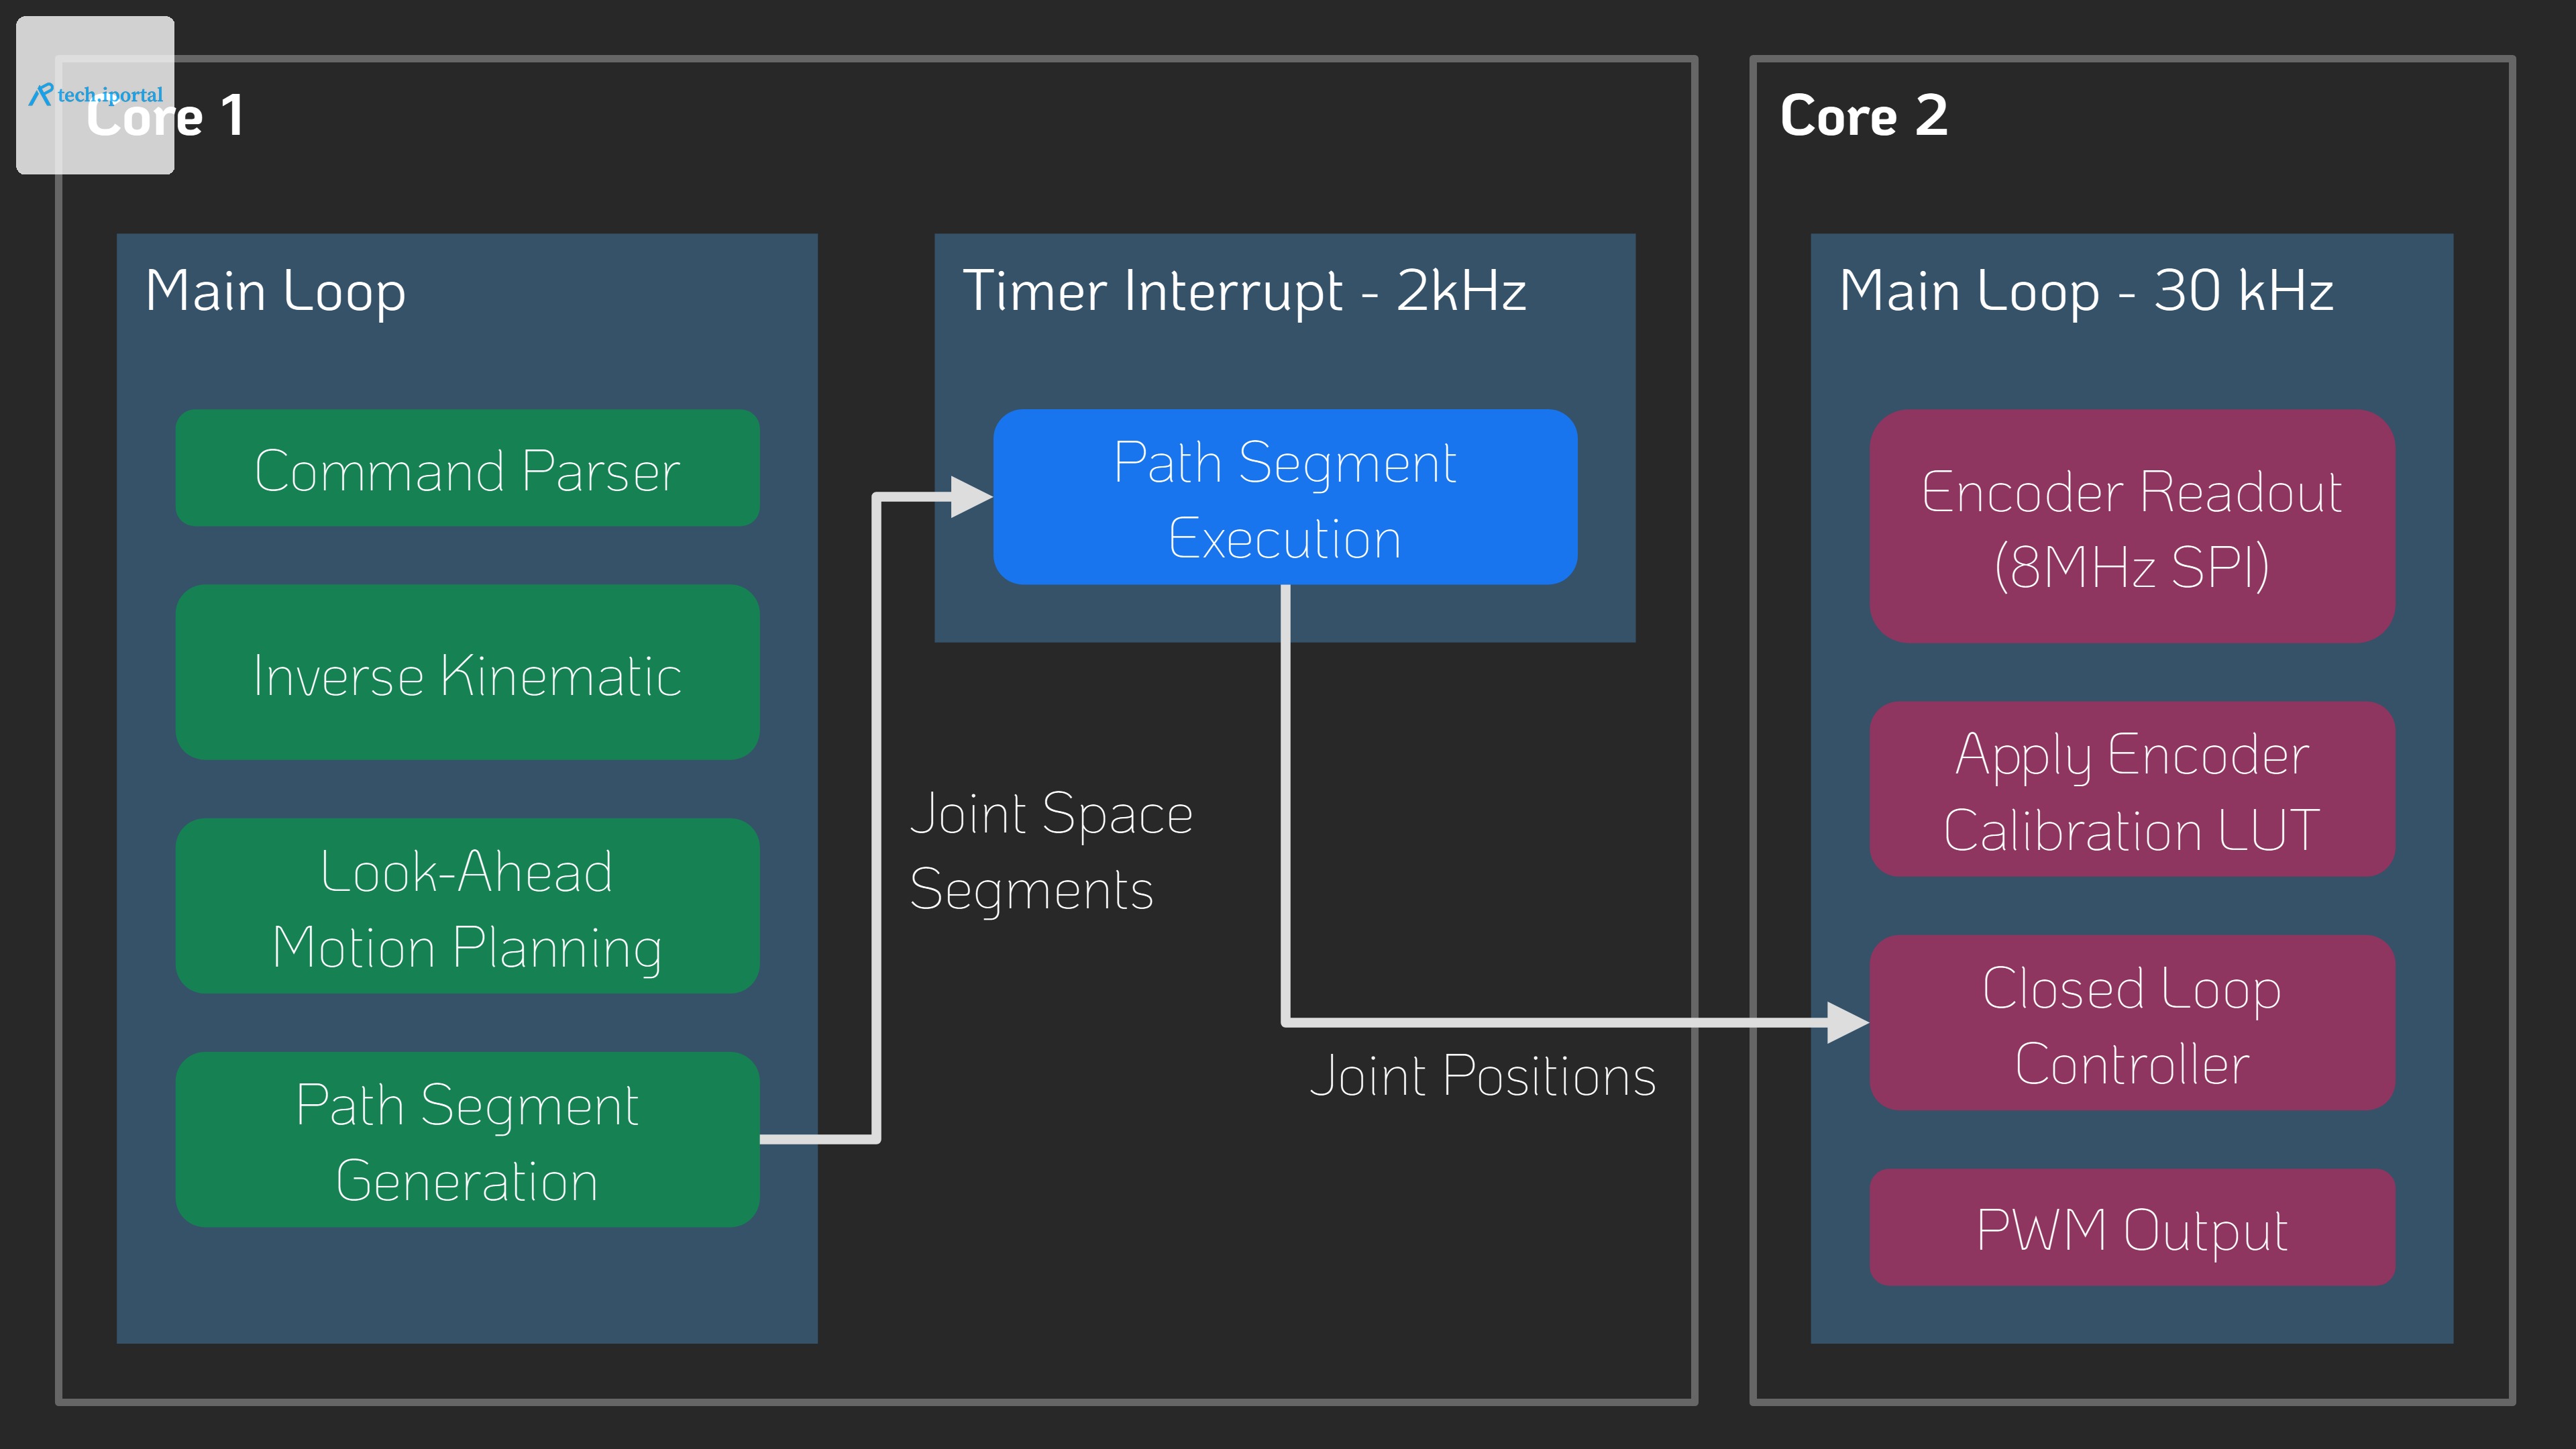
Bu loyihaning asosiy afzalliklari orasida parallel kinematik tuzilishi va miniatur ball bo'g'inlari bor. Bu tuzilish mexanik qattiqlikni oshiradi va katta harakat diapazonini ta'minlaydi. Platformada standart stepper motorlar ishlatiladi, ular 30 kHz yopilma tizimli boshqaruv va aniq PWM signal bilan ishlaydi. Bundan tashqari, magnitli gearing yondashuvi arzon magnitli aylantiruvchi kodirovkalarni 30 marta oshiradi, bu esa 50 nm gacha bo'lgan qadamlarni ta'minlaydi.
Boshqaruv va Integratsiya
Platforma USB seriyali interfeys orqali oddiy G-Code buyruqlari orqali boshqariladi. Bu uni boshqa loyihalarga oson integratsiya qilish imkonini beradi. Firmwareda to'liq harakatni rejalashtirish steki, oldindan qarash va aniq yo'lni kuzatish qobiliyati mavjud.
Qurilma Qurilishi
Agar siz bu loyihani takrorlashni xohlaysiz, quyidagi yuqori darajali qadamlarni bajaring:
- Bu hujjatni o'qing va havolaga berilgan videolarni ko'ring
- Qismlar ro'yxatini olish
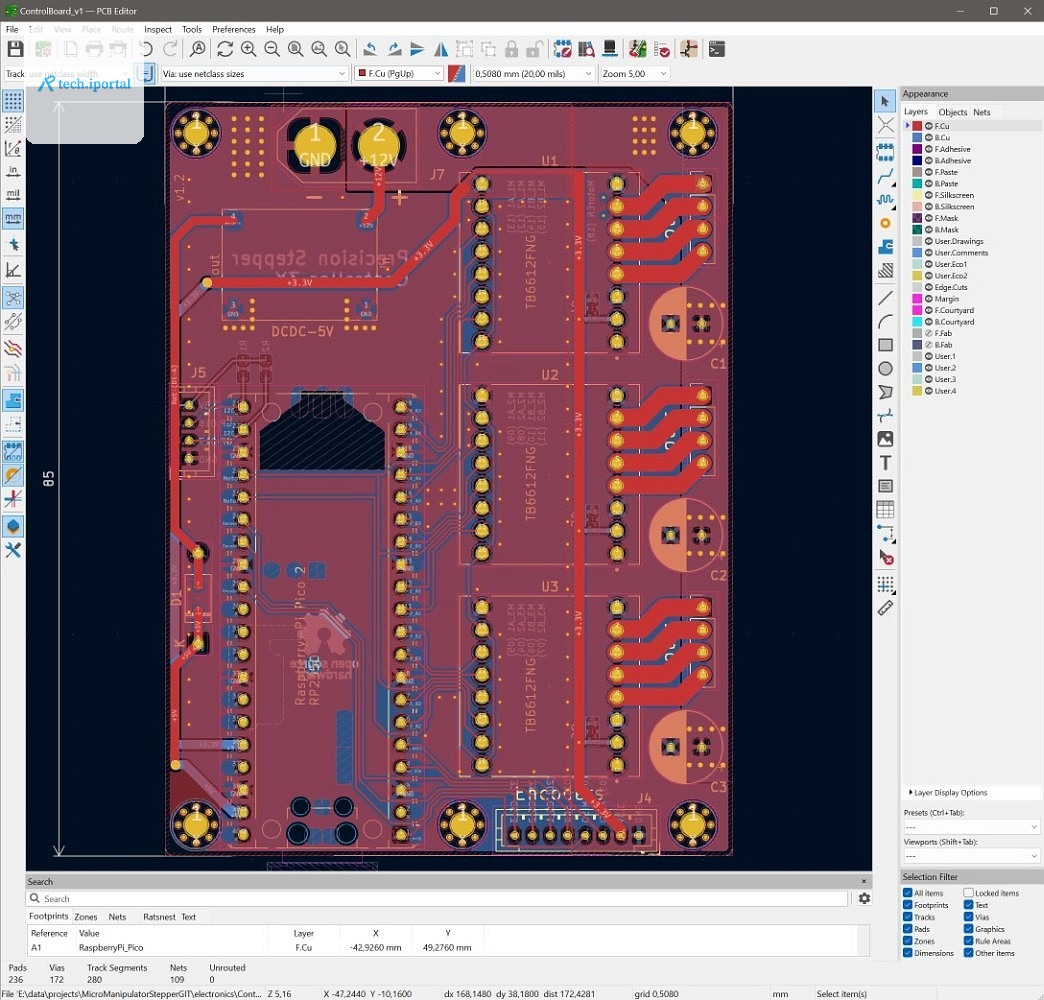
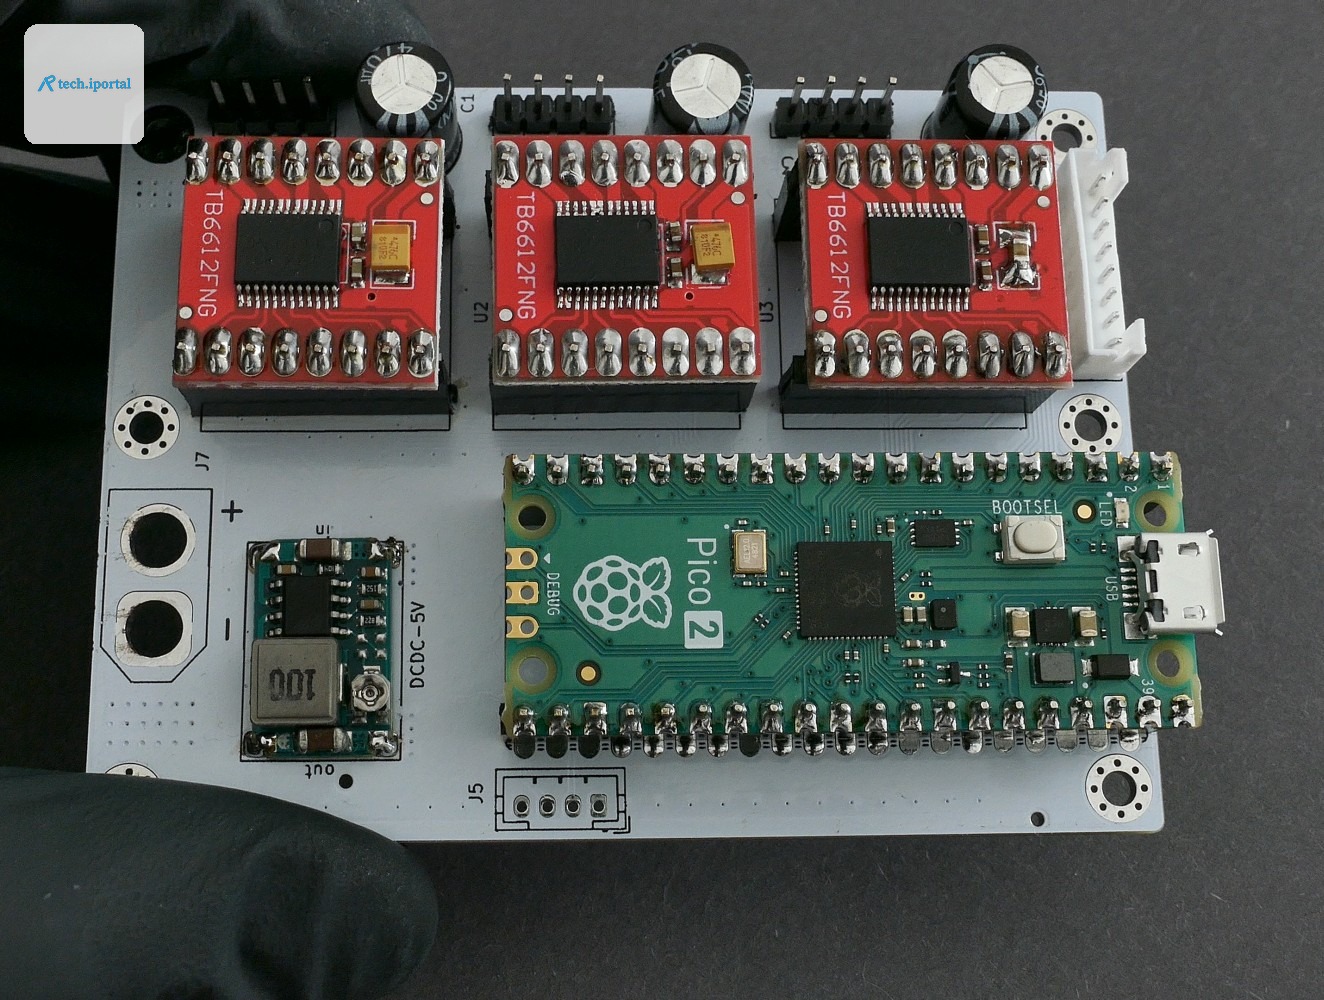
- Qurilmani va elektronikani qurish
- Hardware konfiguratsiyasini o'zgartirish
- Firmwareni VSCode bilan PlatformIO pluginidan foydalanib yuklash
- Akslarni kalibrlash
Yangi qurilmalar uchun o'rnatish qo'llanmasini ham tekshiring.
Yangi Versiya
Qurilmaning yangi versiyasi chiqarildi, bu eski dizaynning bir nechta muammolarini hal qiladi:
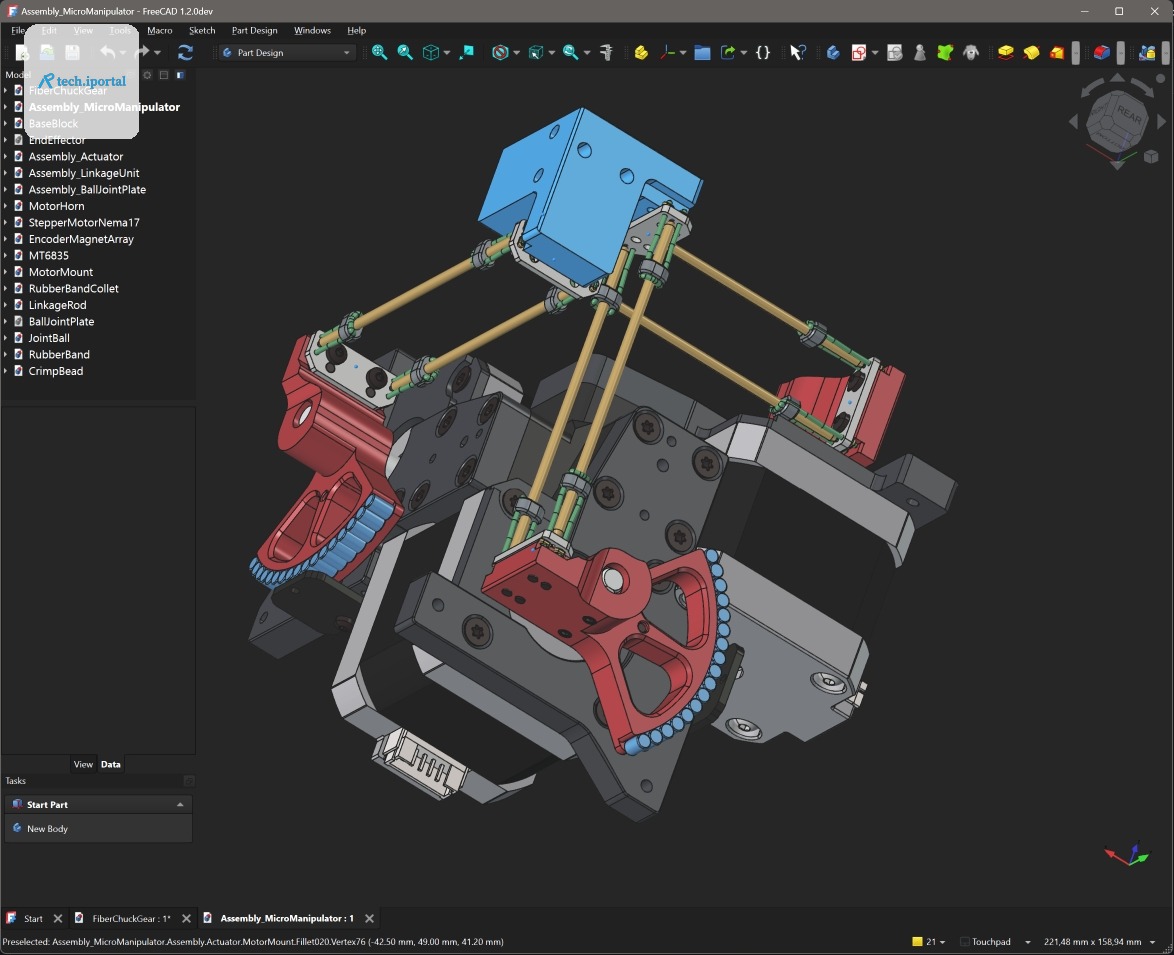
- Homing paytida o'z-o'zidan to'qnashuvni bartaraf etish
- Ball bo'g'in blokini bir nechta shuriklar bilan bog'lash
- Mos ravishda bog'lanish shaftlari uzunligini ta'minlash
- Ball bo'g'inlarida bo'lgan zararsiz zarba
- Ball bo'g'inlarining aniq joylashuvi print sifatiga bog'liq
- Rubber bandlarni o'zgartirish yoki olib tashlash imkoniyati
Yangi ball bo'g'in va bog'lanish ishlab chiqarish jarayoniga oid video YouTube da mavjud. FreeCAD modeli ham qayta tuzildi va hozir barcha pinalar va burchaklarni o'z ichiga oladi.
Python Kontrol Dasturi
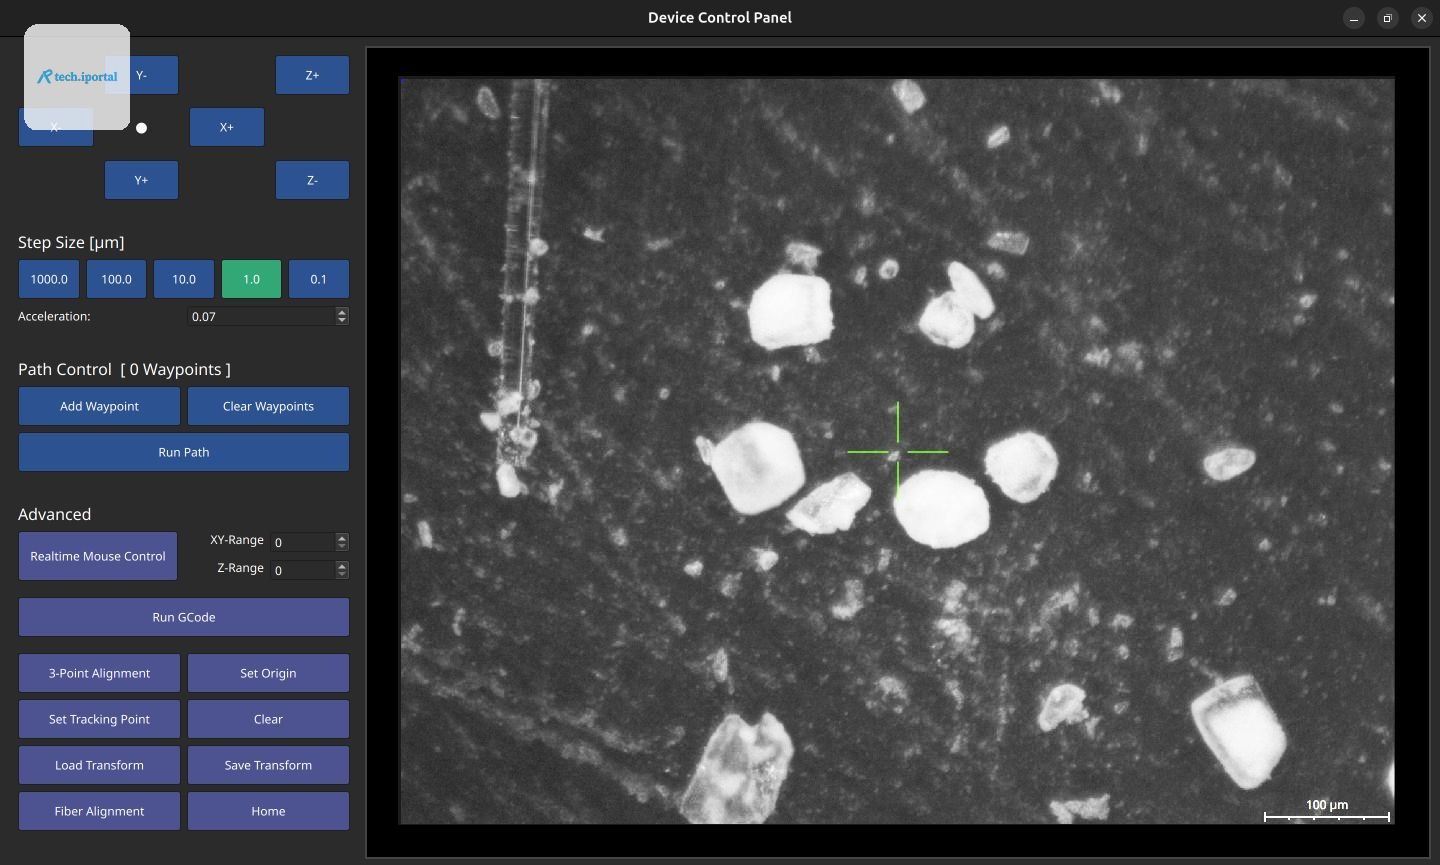
Open Micro-Manipulatorni sinash va foydalanishni osonlashtirish uchun Python kontrol dasturi grafik foydalanuvchi interfeysi bilan taqdim etiladi. Bu dastur oddiy boshqaruvlar va mikroskop kamerasidan live kamerali oqimni taqdim etadi. Qoshimcha xususiyatlarga oddiy G-Code ijrochisi va real vaqtli siychak boshqaruv kiradi.
Yengil Python API barcha seriyali aloqalarni boshqaradi va qulay buyruqlar ijro etish va xatoliklarni chop etish imkonini beradi. Interfeys qurilmani boshiga qaytarish, harakatlantirish, kalibrlash va qurilma ma'lumotlarini so'rash funksiyalarini o'z ichiga oladi.
Firmware Yangilanishi
Firmware 1.0.4 bir nechta kichik yaxshilanishlar va xatoliklarni tuzatishlar bilan keladi. Bundan tashqari, yangi xususiyatlar ham qo'shilgan:
- Qurilmalar: Qurilmalar (masalan, lazer gravirovka) uchun J5 plita bo'ylab ikkita GPIO pinni qo'llab-quvvatlaydi. Qurilmalar rejalashtiruvchiga integratsiya qilinadi va G-Code ijro etilganda tez va to'g'ri vaqtda ishlaydi.
- Kalibratsiya: Kalibratsiya uchun qo'shimcha xatolik tekshiruvi qo'shildi, bu potentsial muammolarni aniqlash uchun xatoliklarni hisobot qilishni yaxshilaydi.
- Kinematik Model Parametri: Kinematik model parametrlari uchun boshlang'ich kod tozalangan va yaxshilangan izohlar qo'shilgan.
- Xatoliklarni tuzatish: Kichik xatoliklarni tuzatishlar amalga oshirildi.
Agar siz Hardware Versiya v3.0 dan foydalanaysiz, kinematik_model_delta3d.cpp faylida eski kinematik parametrlariga qaytish kerak.
Bu yangilanish kalibratsiya, homing, jurnal yozishni yaxshilaydi va bir nechta yangi G-Code buyruqlarini qo'shadi.
Asl manba: github.com